


経営再建のさなかにある日産自動車。その反転攻勢に向けた取り組みを『 日産 最後のサバイバルプラン 転落の真因と復活への提言 』の著者が追う。その第4回。
2026年8月31日の夕刻、日産自動車とホンダはソフトウエア定義車両(SDV)の中核を構成するECU(電子制御ユニット)やソフトウエアの共通化に向けた共同開発の契約を締結したと発表した。そのリリースを基に、多くのメディアが一斉にニュースを報じたのは、多くの読者が知るところだろう。
その概要はこうだ。
日産自動車とホンダが協業に向けて本格的なスタートを切った。次世代車の本命ともいわれるSDVの分野で共同開発を進め、2029年度以降のSDVへの適用を目指す。日産傘下の三菱自動車も加わる可能性が高く、スケールメリットを生かしたコスト削減により、車両販売の競争力を高める計画だ──。
筆者は当初、これで日産自動車とホンダのSDV開発は加速すると感じた。日産自動車は経営再建に向けて、そしてホンダは四輪車事業の再建に向けて有効な手札を切ったと。ところが、この共同開発の中身を知ると、事はそう単純には進まないのではないかと思うようになった。両社とも、かなり慎重に歩を進めている印象を受ける。
対象は3ドメインの1つ
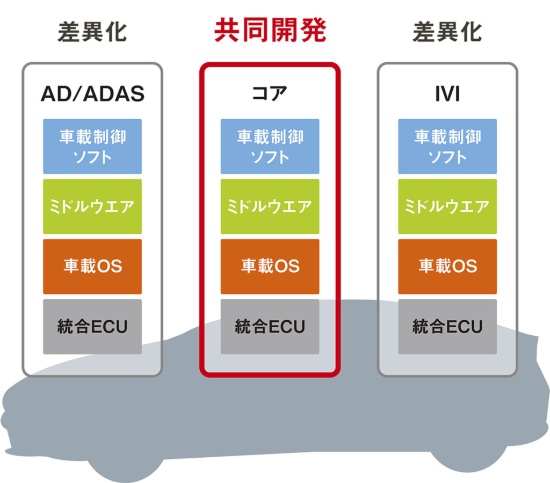
というのも、両社はSDV全体を共同開発するわけではないからだ。日産自動車とホンダはSDVの基盤となる電気/電子(E/E)アーキテクチャーに、クルマの機能を3つの領域に分けた3ドメイン型のE/Eアーキテクチャーを採用する。(1)自動車運転(AD)/先進運転支援システム(ADAS)と(2)コア(中核)、そして(3)車載インフォテインメント(IVI)──である。
これら3つのドメインのうち、両社が今回の共同開発において対象とするのは、(2)のコアのみだ。このコアドメインにおいて、①統合ECUと②車載OS(基本ソフトウエア)、③ミドルウエア、そして④車両制御ソフトウエアの主要部分──を共通化することに合意し、共同開発契約を結んだのである。
コアドメインは、走行機能や車両運動制御、ボディー制御などを担う領域だ。ここで複数のECUを統合し、車載OSやソフトウエアなどについて、両社で共通仕様の構築を進める。
だが、開発の効率化やスケールメリットを最大限に生かすことを考えると、3ドメインの全てを対象に共同開発したほうがよいのではないか──。
筆者のこの疑問に対する日産自動車の回答は、残りの2つのドメイン、すなわち(1)のAD/ADASドメインと(3)のIVIドメインは「両社で差異化を図る部分だから、今回の共同開発の対象から外している」というものだった。
例えば、End-to-End(E2E)自動運転の分野では、日産自動車は英Wayve Technologies(ウェイブ・テクノロジーズ)と提携する一方、ホンダは米Helm.ai(ヘルムAI)と組んでおり、それぞれの考え方を基に開発を進めている。IVIドメインについては「顧客が触れる(ユーザー)インターフェースの部分である」(日産自動車)ため、両社がそれぞれの考え方で造り込む考えのようだ。
一部先行報道の内容をホンダは否定
SDVの「頭脳」とも呼ばれる車載OSについては、これまで両社がそれぞれ独自に開発を進めてきた。驚くのは今回の契約締結を機に、ホンダが「ASIMO OS(アシモOS)」の開発について戦略の見直しを決断したことだ。
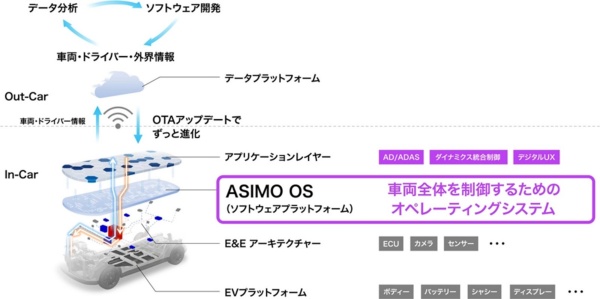
ASIMO OSは、高性能な1つのセントラルECU(中央コンピューター)により、中央集約的にクルマの全機能を制御するセントラル型E/Eアーキテクチャーの基で動作させることを目指した車載OSである。ホンダは2026年からグローバル市場への投入を予定していた次世代電気自動車(EV)群「ゼロシリーズ」の次世代モデルで、ASIMO OSを実用化する計画だった。ところが、同年3月にホンダはゼロシリーズのうち3車種の開発を中止した。
それでも、同年5月の時点ではASIMO OSの開発を継続し、搭載対象をEVだけではなく、開発を強化するハイブリッド車(HEV)にまで広げるとホンダは説明していた。その方針を3カ月強で転換したというわけだ。
共同開発する車載OSについては、両社による正式発表前に、日産自動車の車載OS「スケーラブルオープンOS」をベースに開発すると一部で報じられた。だが、ホンダはこの報道内容を「事実ではない」と否定。「両社のアセット(技術資産)とリソース(資源)を活用して(車載OSの)共同開発を進めていく」(ホンダ)と説明した。この点については日産自動車も「両社の良いところを持ち寄って開発する」と語る。
なお、ホンダはASIMO OSを動作させるセントラル型E/Eアーキテクチャーに移行する前段階として、当初から3ドメイン型のE/Eアーキテクチャーの開発を想定していた。両社による協議の過程は不明だが、結果的にこの3ドメイン型が共同開発に引き継がれたことになる。
日産は車載OSの独自開発を継続
一方の日産自動車の決定で興味深いのは、コアドメインだけを対象とする今回の共同開発とは別に、スケーラブルオープンOSの開発を続けることだ。スケーラブルオープンOSは車両全体の機能を統合的に制御することを目指すもので、E/Eアーキテクチャーの全ドメインを対象とする。
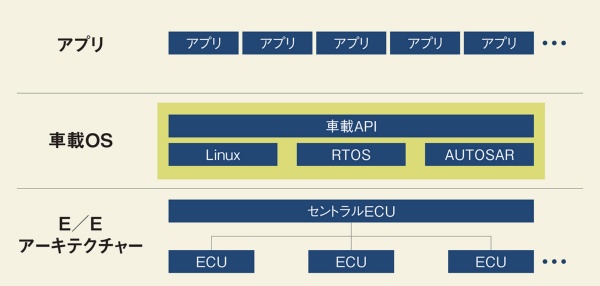
スケーラブルオープンOSは、オープンソースのOSであるLinuxやリアルタイムOS(RTOS)、車載ソフトウエアの標準規格である「AUTOSAR(オートザー)」から成る。しかも、機能安全規格「ISO 26262」に適応した米Red Hat(レッドハット)の車載Linux OSを、SDVプラットフォームの基本OSとして活用する。
要は、IT分野における標準技術を選び、なおかつ自動車業界に求められる安全規格を満たすツールを活用することで、開発スピードとコスト、拡張性をもたらし得る車載OSの開発を日産自動車は継続するという考えだ。
このスケーラブルオープンOSを、同社は2026年度に発売する車両から実用化する計画を立てている。だが、これでは車載OSの独自開発と共同開発を並行して進めることとなり、開発リソースを二重に要する可能性がある。一方で、日産自動車は今後の協議次第では、コアドメイン以外にも共同開発の範囲を広げる可能性も示唆している。
こうした背景から、筆者は今回の共同開発で対象を絞っているのは、初めての試みであり、しかもSDVという重要かつ大規模な開発に挑むため、両社でしっかりと擦り合わせしながら進めるためではないかとみている。
一気にSDV全体の共同開発に臨むということであれば、シンプルで分かりやすい上に、成功したときに得られる利益が大きい。だが、その半面、想定通りにいかなかった場合のリスクも大きい。コアドメインに的を絞ったのは、いわば「試金石」であり、うまくいくことを確認しながら前進していって、徐々に共同開発の対象を広げていくのではないだろうか。
慎重さとスピード
気になるのは、やはり、日産自動車とホンダのタッグがうまくいくかどうかだろう。両社が協業の検討を開始すると宣言したのは、2024年3月のことだ。その後も互いに歩み寄り、一時は経営統合の話まで持ち上がったが、ホンダが日産自動車に完全子会社になることを提案した点に日産自動車は反発。経営統合の線が消えたのは、記憶に新しいところだ。
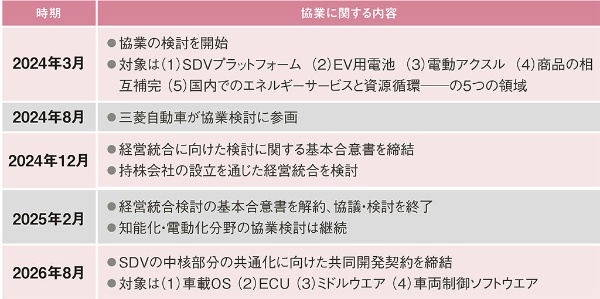
それでも、協議は継続する意向を示し、今回の共同開発の契約締結となったのだが、スタートから2年半も経過してしまった。この間、日産自動車は社長交代や経営再建の立案、ホンダは次世代EV開発の中止による巨額の赤字計上と四輪車事業の立て直しという優先事項を抱えたという事情があったにせよ、時間がかかっているのは事実だ。しかも、当初掲げた5つの領域である(1)SDVプラットフォーム(2)EV用電池(3)電動アクスル(4)商品の相互補完(5)国内でのエネルギーサービスと資源循環──のうち、前進したのは1つだけである。
これまでホンダは、量販型EVの共同開発で米General Motors(ゼネラル・モーターズ、GM)と、次世代EVの開発でソニーグループと組んだが、うまくいかなかった。日産自動車は長くフランスRenault(ルノー)とのアライアンスの下で、プラットフォームの共通化などを進めてきたが、出資比率を見直して対等な関係になった後は、あまりアライアンスがもたらす利点について語らなくなった。複数の車種を一括で企画する「ファミリー企画」の説明においても、ルノーとの関係についてはっきりとした言及はなかった。
だからこその慎重な歩みなのだろうが、一方でホンダの三部敏宏社長は、経営統合を断念した時に、SDVとそのビジネスの構築にはスピードが必要であると強調していた。なお、本格的な開発体制はこれから整えていくとのことだ。
慎重さとスピード──。SDV分野の共同開発を成功に導くには、この相反する条件を両社は満たさなければならない。
[日経クロステック 2026年9月7日付の記事を転載]
近岡裕(著)/日経BP/2200円(税込み)