


物理的な「身体」を持つ人工知能(AI)があなたの隣で働く時代がやってきます。そんな「フィジカルAI」について、今押さえておきたいことを未来予測の専門家集団が分かりやすくまとめた日経文庫『フィジカルAI』(野村総合研究所、NRIセキュアテクノロジーズ編)から抜粋・再構成してお届けします。第1回は、AIはチェスで世界チャンピオンに勝てるのに、落ちたコップを拾うのに苦戦してしまうのはなぜかを探ります。
モラベックのパラドックス
チェスで世界チャンピオンに勝つことと、床に落ちたコップを拾うこと。人間にとって難しいのは、どちらでしょうか。多くの人は、チェスと答えるでしょう。ところが、AIにとっては長い間、その逆でした。
コンピュータは、複雑な計算をこなし、囲碁やチェスで世界トップレベルの人間に勝利し、今では文章やプログラムまで作れるようになりました。その一方で、目の前の物を見つけ、手を伸ばし、壊さないようにつかみ、周囲の状況に合わせて運ぶことには苦戦してきました。
なぜ、人には簡単なことが、機械にはこれほど難しいのでしょうか。この不思議な関係は、1980年代から「モラベックのパラドックス」として知られてきました。
ロボット研究者のハンス・モラベックは1988年、コンピュータに知能テストやチェッカー(ボードゲーム)で成人レベルの能力を発揮させることは比較的容易である一方、知覚や移動について1歳児なみの能力を持たせることは困難である、と指摘しました。
つまり、人間が難しいと感じる高度な推論は機械にとって意外に扱いやすいのに、人間がほとんど無意識に行っている知覚や運動は、機械にとって非常に難しい。人間が感じる「難しさ」と、機械にとっての「難しさ」が逆転している。これがモラベックのパラドックスです。
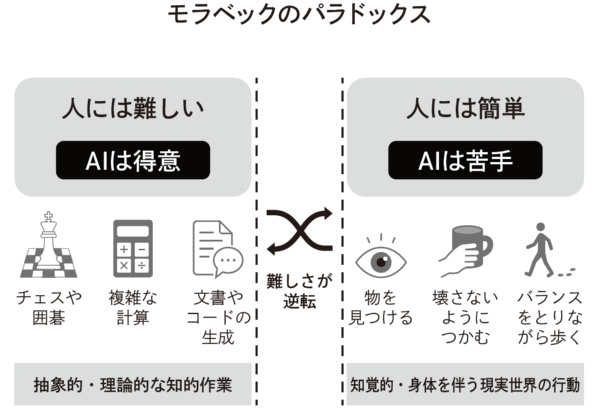
物を見つける、体のバランスをとりながら歩く、物を壊さずにつかむ。私たちがほとんど考えることなく行っているこれらの行為にも、実は複雑な知覚と身体制御が必要です。
モラベックは、この逆説を人間の進化の歴史から説明しました。見る、聞く、身体を動かす、周囲の状況に応じて行動を変えるといった能力は、生物が非常に長い進化の過程で磨いてきたものです。それに対して、抽象的な推論は進化の歴史の中では比較的新しい能力です。
感覚と身体の動きを結び付ける能力は、私たちの神経系の中で高度に洗練され、その多くが無意識に働いています。そのため私たちは、自分たちがいかに難しいことをやっているのかを意識しません。AIの発展は、この逆説を鮮やかに浮かび上がらせました。
もっとも、モラベックがこの逆説を指摘した1980年代から、AIとロボットの能力は大きく進歩しました。画像認識や音声認識のように、かつて難しかった知覚の一部は飛躍的に向上しています。それでも、変化する現実世界の中で知覚と運動を結び付け、柔軟に行動することは、今なおロボットにとって難しい課題です。
生成AIによって、「高度な知的作業こそ機械には難しい」という私たちの常識は大きく変わりました。そして今、AIが挑もうとしているのは、モラベックのパラドックスが残したもう一方の領域です。
見る、触れる、動く、そして、変化する現実世界の中で行動する。人間にとってあまりに当たり前だったこの能力を、AIがどこまで獲得できるのか。フィジカルAIとは、まさにこの長年の難題に挑む技術でもあるのです。
現実世界がAIにとって難しい理由
現実世界がAIにとって難しい理由は、大きく3つあります。
第一は、同じ状況がほとんど存在しないことです。工場の固定されたラインなら、部品がどこに来るかをあらかじめ決められます。しかし、人が生活する空間では、物の位置や向き、光の当たり方、人の動きなどが刻々と変化します。
テーブルの上のコップ1つを取る場合でも、透明なのか、取っ手があるのか、中に液体が入っているのか、その隣に何が置いてあるのかによって、適切な動きは変わります。人間はその違いを一瞬で見分けますが、機械にすべてのケースをあらかじめ教えることはできません。
第二は、行動すると世界そのものが変わることです。文章を読むAIであれば、文章を読んだからといって文章そのものが変わるわけではありません。しかしロボットが箱を押せば、箱は動きます。腕を伸ばせば、その先にある物とぶつかるかもしれません。歩けば、自分自身の位置も変わります。
つまりフィジカルAIは、世界を一方的に観察するだけではありません。「見る、考える、動く」という行為を繰り返しながら、自ら世界を変え、その変化を再び見て、次の行動を決めなければなりません。
第三は、失敗に現実の代償があることです。生成した文章が気に入らなければ、もう一度作ればよいでしょう。プログラムでエラーが出れば、修正して再実行できます。
しかしロボットが商品を落とせば壊れます。車が判断を誤れば事故になります。人の近くで動く機械なら、安全を損なう可能性もあります。
現実世界では、「とりあえずやってみて、失敗したらやり直す」という方法を無制限に使うことはできません。だからこそフィジカルAIには、状況を理解するだけでなく、行動した結果を予測し、危険な動きを避ける能力が必要になります。
「身体性」を持つとはどういうことか
ここで、本書でいう「身体性」について考えてみましょう。身体性とは、単にロボットに腕や脚が付いていることを意味するものではありません。重要なのは、AIが現実世界を知覚し、そこに働きかけ、その結果を再び知覚するという循環を持つことです。
そして、その身体のあり方は、1台のロボットに限りません。カメラやセンサーで周囲を捉え、得られた情報をもとに判断し、モーターやアクチュエータ、設備や機械を動かす。その結果として変化した世界を再び捉え、次の行動につなげる。この循環の中で行動することが、AIが身体性を持つということです。
人間も同じです。コップを持つとき、最初から正確な力を計算しているわけではありません。指が触れた感覚をもとに力を調整し、滑りそうになれば強く握ります。重ければ腕の使い方を変えます。身体を動かしながら得られる情報によって、次の行動を変えているのです。
身体は、頭脳から命令を受けるだけの装置ではありません。世界について知り、そこに働きかけるための手段でもあります。この意味で、フィジカルAIは「賢いAIをロボットに載せる」というだけの話ではありません。AIにとって身体は、現実世界を知り、そこで行動するための接点になるのです。それが、フィジカルAIにおける身体性の本質です。
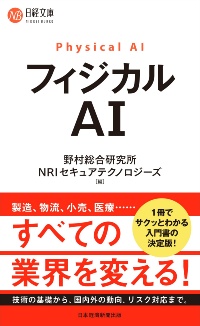
物理的な「身体」を持つ人工知能(AI)があなたの隣で働く時代がやってきます。本書は、技術の仕組みから産業や社会への影響まで、豊富な事例とともに解説。米国や中国など「フィジカルAI先進国」の動向も網羅しました。この1冊で概要がつかめる入門書です。
野村総合研究所、NRIセキュアテクノロジーズ編/日本経済新聞出版/1100円(税込み)